手机拍草图让 AI 直出数控 G 代码:为什么一上机床就容易“撞刀”?车间教师的防线与分步法
近期不少实训学生和创客尝试用多模态大模型“拍零件草图直接生成数控 G 代码”,但在实际试切中频繁发生刀具超程甚至撞刀事故。从一线数控实训教学经验出发,拆解多模态模型在机床运动学上的盲区,并给出四道安全防线与可落地的分步提示词工作流。
2026-11-16 · 杨老师 · 8 分钟
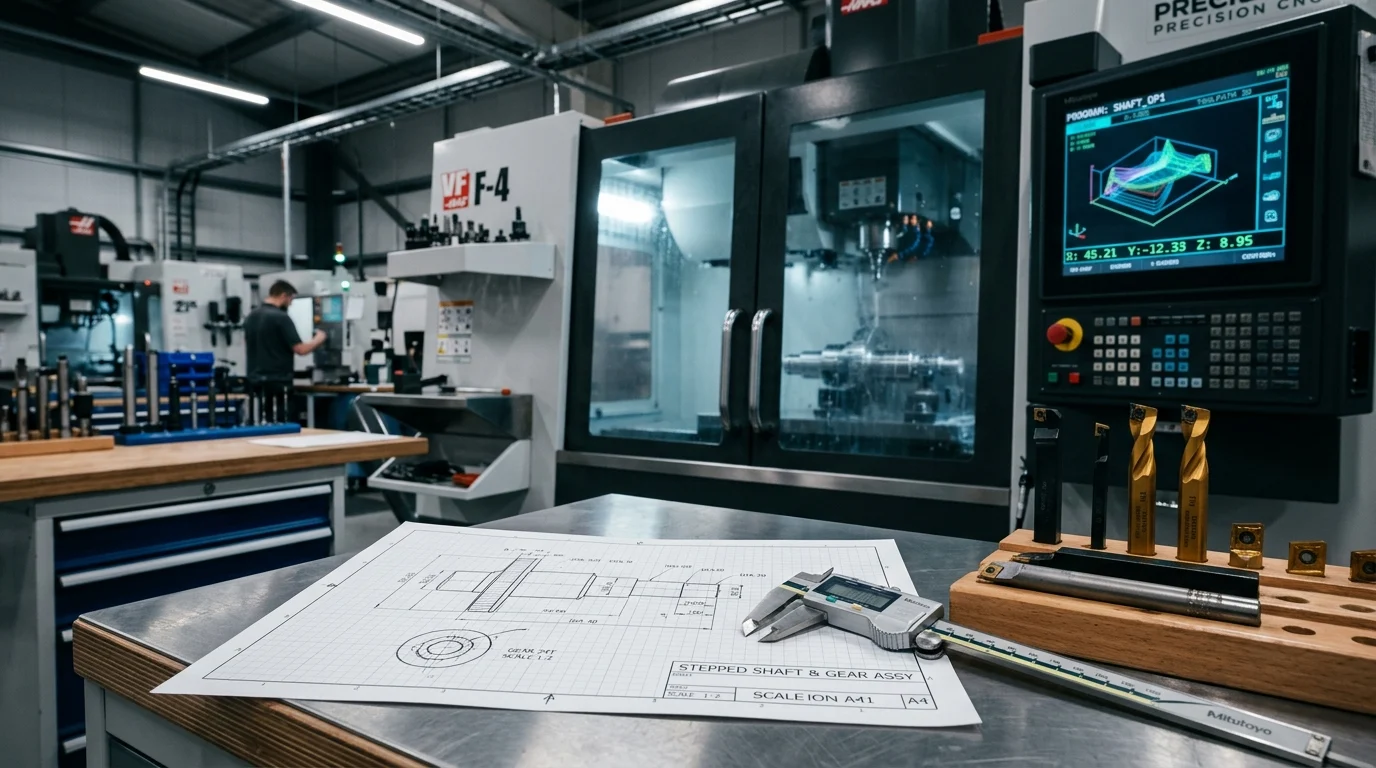
前两天在数控车削实训车间巡视,一个平时脑子转得很快的学生神神秘秘地冲我招手:“杨老师,你快来看!新出的多模态大模型太神了,我拿手机拍了张阶梯轴草图,它两秒钟把数控粗车和精车的 G 代码全写出来了,连循环指令都没漏,我能直接拷到 U 盘传进机床切毛坯吗?”
换作外行听了,大概会赞叹一句“AI 已经能颠覆工业制造了”。但在车间带实训带久了的老教师,听到这话非但不会欣慰,反而后背瞬间冒冷汗,第一反应就是右手下意识去确认机床面板上的红色**急停按钮(Emergency Stop)**是不是在随时能拍下去的位置。
我让他别急着上机,先把代码贴进离线仿真软件里跑一遍。
果然,主轴刚转到指定转速,刀具在执行第一条 G00 快速定位时,根本没有绕开毛坯端面与外径,直愣愣斜插进工件实心体内——这要是放在真实的卧式数控机床上,以机床快移每分钟十几米的速度,四棱硬质合金外圆刀片当场就会崩飞碎裂,甚至把主轴法兰撞出机械形变,轻则报废上千元的刀具和卡爪,重则几万块的主轴维修费与教学安全事故通报就下来了。
信息整理日期:2026 年 11 月 16 日。本文梳理的案例与防撞防线基于一线 FANUC 0i / 华中数控(HNC)车铣实训平台经验与多模态模型工程落地实践,适用于工科院校教学、创客打样与数控编程实训,不替代军工特种机床与复杂多轴联动的后处理后置规范。
一、为什么多模态大模型看懂了草图,却依然会“撞刀”?
许多老师和同学以为,“模型能认出手绘草图上的直径 $\Phi 40$、长度 $60$、倒角 $2\times 45^\circ$,还能写出 G01 和 G02,说明它已经掌握了数控编程”。
其实这种认知把**计算机视觉的“轮廓识别”与物理机床的“运动轨迹学”**混为一谈了大模型的底层推理逻辑在机床物理空间里存在三个致命盲区:
1. “静态视觉轮廓”无法感知“毛坯的物理实体阻碍”
多模态模型把草图当作一张矢量图或插画来理解:它只关注目标形状的边缘线(Part Boundary)。
但在数控加工中,刀具不是在空气中画画,工件最初是一根粗大的实心圆钢毛坯。刀具在开始切削前,必须先走到安全的起刀点(Approach Point),然后再沿着切入向量下刀。大模型往往直接从机械原点(或上一次的换刀参考点)直勾勾打一条 G00 坐标直线拉到零件轮廓起点,直接撞上毛坯凸缘。
2. 忽略了机床坐标系(G54)与机床物理干涉包络
在真实的机床空间里,除了工件,还有旋转的三爪自定心卡盘、尾座顶尖、刀台转位包络线以及冷却液软管:
- 模型写出的车削深度,可能直接让刀架干涉到卡爪(俗称“车三爪”);
- 换刀指令(如
T0202)如果在切削点附近直接旋转刀架,另一把较长的镗孔刀或切断刀会在转位瞬间狠狠刮向工件。
3. 数控循环(G71/G73)与刀补(G41/G42)的“确定性公理冲突”
在大语言模型的训练集中,G 代码的 token 经常与通用代码混杂在一起。但在具体数控系统(如 FANUC 0i-TF)中:
G71粗车循环的第一行或前两行,必须遵循严格的单调递增/递减或指定进刀轴姿态;G02(顺时针圆弧)与G03(逆时针圆弧)在前置刀架和后置刀架上的判断是完全相反的,且圆心相对坐标I、K带不带正负号有严密的数学定义;大模型只要在生成某个浮点数时出现百分之一概率的 token 偏移,机床就会报“圆弧终点或半径超差”或直接反向画弧割废零件。
二、危险代码 vs 安全代码:一眼识破 AI 伪代码
为了让大家更直观地看清差距,我们来看一段由通用视觉大模型根据草图直接生成的车削程序片段,以及车间规程修正后的标准程序对比:
; ========================================================
; 【危险示范】:大模型直接生成的典型伪代码(极易撞刀)
; ========================================================
O0001;
M03 S1200;                ; 缺少 G50 主轴最高限速保护
T0101;
G00 X30.0 Z1.0;           ; 致命错误 1:从机械原点直接斜插至 Z1.0,若毛坯外径为 Φ50,直接撞毛坯端面!
G71 U2.0 R1.0;
G71 P10 Q20 U0.5 W0.1 F0.2;
N10 G00 X18.0;            ; 缺少 Z 轴起刀过渡
G01 Z-20.0 F0.15;
G02 X26.0 Z-30.0 R5.0;    ; 未考虑刀尖圆弧半径补偿,R5 圆弧实际加工严重变形
G01 X30.0;
N20 Z-50.0;
T0202;                    ; 致命错误 2:切削终点未退刀,原地转位换刀,刀台干涉撞工件!
M30;
这段代码如果在仿真器或者真机运行,会在两处触发致命事故。现在看看车间教师的标准安全框架:
; ========================================================
; 【安全示范】:经过机床安全护栏与分步约束的标准程序
; ========================================================
O0001 (PART-OP1-SAFE);
G21 G99 G97;               ; 声明毫米、每转进给、恒转速启动
G50 S2000;                 ; 强制主轴最高限速保护,防卡盘飞逸
M03 S1000;
T0101;                     ; 1 号 93° 粗车外圆刀

; 第一步:先将刀具开至绝对安全的空刀准备区(毛坯外径 Φ50 外围)
G00 X55.0 Z5.0 M08;        ; Z 向留 5mm 余量,X 向留 5mm 余量,开切削液
G00 X52.0 Z2.0;            ; 二次慢速接近毛坯表面(安全引入向量)

; 第二步:执行 G71 复合粗车循环
G71 U2.0 R0.8;
G71 P10 Q20 U0.6 W0.1 F0.22;
N10 G00 X16.0 S1200;       ; 循环起点单调进给
G01 Z0.0 F0.1;
G01 X20.0 Z-2.0;           ; 倒角过渡
G01 Z-20.0 F0.15;
G02 X30.0 Z-25.0 R5.0;     ; 经过半径修调的圆弧轮廓
G01 Z-45.0;
N20 G01 X52.0;             ; 终点明确径向安全退刀

; 第三步:必须先退刀至安全换刀区,才能旋转刀架换刀!
G00 X100.0 Z80.0 M09;      ; 关切削液,退到机床安全空域
T0202;                     ; 2 号 35° 精车刀/切槽刀安全转位
...
G28 U0 W0 M05;             ; 回参考点,停主轴
M30;                       ; 程序结束
| 维度对比 | 大模型直出代码 | 车间安全规范代码 | 撞刀与报废隐患 |
|---|---|---|---|
| 主轴安全 | 直接 M03 S1200 | 配套 G50 S2000 锁死最高线速度 | 变频调速时工件直径缩减导致飞车甩出 |
| 引入路径 | 直接斜切直入 X30.0 Z1.0 | 先到外径安全点 X55 Z5 再渐进靠近 | G00 快速移动直接撞击毛坯未车削实心端面 |
| 退刀姿态 | 轮廓加工完毕后就地停刀或换刀 | 必须先沿 X 轴垂直退刀,再退至换刀安全点(X100 Z80) | 刀刃与工件表面硬摩擦拉伤工件,刀架转位打死卡盘 |
| 刀补处理 | 裸跑轮廓坐标,忽略刀尖半径($r_\epsilon$) | 粗车留余量、精车建立 G42 并在退刀前 G40 | 外圆圆弧过度下陷或凸台尺寸超差达 0.4mm 以上 |
三、车间教师的“四道防线”:把 AI 约束在安全护栏内
我们并不排斥学生使用 AI。相反,如果能用对方法,大模型是极度出色的“几何特征提取器”与“三角函数坐标计算器”。要杜绝事故,我们在实训课上立下了四道刚性防线:
flowchart TD
    A["学生手机拍照 / CAD 截图"] --> B["防线一:特征与基点提取(只出 Markdown 坐标表)"]
    B --> C["人工复核:游标卡尺测毛坯 / 检视拐点与倒角"]
    C --> D["防线二:注入机床安全前后缀骨架模板"]
    D --> E["防线三:宇龙/斯沃仿真软件 3D 轨迹试跑"]
    E -->|轨迹干涉或报警| B
    E -->|无干涉验证通过| F["防线四:真机单段执行 + 进给修调 25% + 手按急停试切"]
防线一:特征解耦——让 AI“只算基点坐标”,绝不直接指挥机床
绝对不要让多模态大模型一步到位写完整程序! 正确的做法是让模型做它最擅长的事情:图像解析与坐标几何计算。 我们让学生在提问时严格限制模型输出为“关键特征基点表(Key Feature Points)”:
- 识别每个台阶轴的端点坐标($X_1, Z_1$)、($X_2, Z_2$);
- 标注圆弧的起始点、终点与圆心半径 $R$;
- 标注螺纹退刀槽与倒角规格。
拿着这张点位表,学生自己先拿卡尺测一下毛坯实际外径,确认“毛坯最大外径是不是比模型计算的起点还要大”。只要这一步由人核实,就能消灭 80% 的大意撞刀。
防线二:“机床安全骨架”强制锁死前后缀
我们把机床的安全运动学规范写成一段固定的“脚手架(Template)”。大模型只需填充切削轮廓路径,而所有关乎安全的机床姿态控制由硬编码规则焊死:
- 程序头硬规则:必须以 G21(公制)、G99(每转进给)、G50(主轴极限制)开头;
- 入刀硬规则:起刀点必须在
X = 毛坯外径 + 5mm、Z = 2.0mm ~ 5.0mm的安全矩形之外; - 退刀硬规则:任何换刀(
T0x)之前,必须先沿 X 向退刀离开切削表面,再以 G00 走直线退到安全换刀点(如X150.0 Z100.0),绝对禁止在工件内部或贴着工件表面换刀。
防线三:必须通过仿真软件空运行过关
在实训室里,任何由 AI 辅助编写的程序,学生必须在斯沃数控仿真软件(Swan NC)或宇龙数控仿真中完整加载三维机床、装配刀具与毛坯:
- 开启碰撞检测(Collision Detection);
- 观察快速定位走刀轨迹线(绿色)是否划过毛坯与卡爪;
- 确认切削轨迹线(黄色/红色)是否有逆向过切。 只有仿真器提示“加工完成无碰撞报警”,并在教师签名卡上打勾,才允许拷入机床系统。
防线四:真机“手按急停”与“单段试切”
即使仿真通过,第一件试切毛坯上机时,必须遵守车间铁律:
- 打开机床控制面板的 单段运行(Single Block) 按钮,每按一次绿色的“循环启动”,机床只走一条指令;
- 将 快速移动倍率(Rapid Override) 调低至 25% 或 50%;
- 操作者的左手必须搭在急停按钮旁边,眼睛盯着刀尖距离工件的空隙,一有异常立刻拍停。
四、可在课堂与创客工坊直接复用的“分步提示词模板”
为了方便大家在教学或个人车削打样中实践,这里附上一份我们经过数百次车削验证的结构化提示词模版。你可以直接把零件图发给大模型,并附带以下系统提示词:
你是一名严谨的数控加工工艺与编程专家(针对 FANUC 0i 数控车床,后置刀架系统)。
我将向你提供一张零件草图或加工简图,请严格按照以下步骤完成分析,切勿直接盲目输出完整代码:

第一步:解析工件物理参数与毛坯规格
- 识别图中最大外径尺寸 D_max、工件总长 L_total。
- 给出推荐毛坯尺寸(外径加 3~5mm 余量,长度加 5mm 装夹余量)。
- 设定安全起刀点坐标(要求:X >= D_max + 4mm, Z >= 3.0mm)。

第二步:提取轮廓基点坐标表(Markdown 表格形式输出)
- 按从右到左(端面原点 Z0 向卡盘方向)列出所有折点、倒角起点/终点、圆弧起点/终点坐标(X 用直径值,Z 为绝对坐标)。
- 若有圆弧,明确标注是顺时针(G02)还是逆时针(G03)以及半径 R。

第三步:生成结构化安全数控程序
- 严格遵循安全前后缀规范:
  1. 必须包含 G50 最高转速限速;
  2. G71 复合粗车循环前,必须先以 G00 运动到第一步设定的安全起刀点;
  3. 循环内部精加工轮廓必须保证 X/Z 轴单调平稳,避免凹槽过切;
  4. 换刀前必须执行安全退刀序列(先 X 退离表面,再退至 X100 Z100 安全区);
  5. 在关键代码行右侧添加中文注释,特别标明进给速度与安全警示。
用这种“先约束参数、再提取基点、最后在安全骨架中填充轮廓”的三阶递进方式,大模型输出代码的合规率会从原本的不足 40% 提升到 95% 以上,更重要的是,它逼着学生在阅读 AI 结果时,必须逐行对照基点表核对尺寸。
如果你想更直观地理解车削外圆车刀的主偏角、刃倾角与几何干涉关系,也可以在课后结合我们编写的 刀具几何实验室 在线调整参数,亲手感受刀具切削刃在空间中的三维姿态。
结语:工具越智能,手里的急停键越要握紧
在工业生产和职业实训中,大模型就像一把极锋利的超高速硬质合金车刀——它的切削效率高得惊人,能把过去画图、查表、算坐标的琐碎过程缩短到几十秒。
但正如车间里老师傅常教导徒弟的那句话:“机器不会听你讲概念,尺寸不对、配合不严密,它就是转不动;用 AI 做工具也是同一个道理。”
屏幕里的代码生成完毕只是第一步,它无论多工整,在真实世界的刚体碰撞与机械应力面前都是平等的。把工程规范焊死在提示词的架构里,把最后一道审核把关的目光留在我们自己手里,才是职业教育与现代工程人在 AI 时代不可替代的立身之本。
相关文章
用大模型写机械工艺规程卡:为什么一碰公差就“满嘴胡话”?聊聊职教老师的约束调优实录
在数控实训与机械工艺规程编制中,直接让通用大模型写工艺卡片往往漏洞百出:不是公差带代号凭空捏造,就是装夹基准前后颠倒。从一线机械课堂实训出发,聊聊如何用“工序骨架解耦 + 局部查表约束”训出靠谱的教学工艺助手。
7 分钟
学校陆续开起 AI 通识课,平时作业怎样留才不会变成“代写比赛”?
2026 年秋季多地中小学与职业院校全面铺开人工智能通识课与场景化实践。从一线机械实训课的验收习惯出发,聊聊老师怎样改作业题目与交付要求,让学生没法一键复制交差。
7 分钟
具身智能和触觉模型频频刷屏,技工学校的机械课该改什么、守什么?
2026 年 11 月人形机器人控制与开源触觉模型密集发布,职教专业目录也在加速智能化升级。站在一线机械教师的讲台上,聊聊当 AI 走进物理车间,哪些讲法值得重做,哪些工程底线一步不能退。
8 分钟